Deep Phi · Le moteur de structure
L’information, ni inventée ni perdue.
Deux métiers, une même discipline : traiter les images avec phiXplorer, guidé par φ, la mesure structurelle de Deep Phi — et les compresser sans perte avec Phidelity. Déterministe, vérifiable, léger, sur l’appareil.
Le noyau
Deux métiers, une même discipline
Deep Phi traite les images et les compresse ; il y détecte ce qui compte et vérifie qu’elles n’ont été ni inventées ni retouchées. Chaque métier a ses propres outils — la mesure φ guide le traitement d’image, la compression a ses méthodes à elle — mais les règles sont les mêmes.
| Traitement d’image | Compression | |
|---|---|---|
| Lire où vit l’information | La carte φ montre où se trouve la structure : textures, contours, micro-motifs. | Ne dépenser des bits que là où le signal en contient vraiment. |
| Ne rien inventer, ne rien perdre | Aucun pixel halluciné : le modèle renforce ce qui est là. | Sans perte, ou avec une erreur maximale que vous fixez et qui est garantie. |
| Vérifiable | Même entrée, même sortie, et une carte qu’on peut regarder. | Chaque fichier porte la somme de contrôle des données relues ; le résultat est contrôlé au bit près. |
| Léger, sur l’appareil | 0,2 à 0,8 million de paramètres, dans le navigateur. | Relecture sur microcontrôleur en quelques dizaines de Ko ; un cœur suffit pour une caméra. |
Traitement d’image — phiXplorer
Super-résolution, rehaussement, débruitage, défloutage et restauration vidéo, guidés par φ.
- Jusqu’à +7,3 dB sur du vrai bruit à ISO 6400
- 100 % dans le navigateur, zéro serveur
- Aucun pixel inventé, résultat reproductible
Compression — Phidelity
Un format sans perte ou à erreur garantie pour les capteurs 8 à 16 bits : infrarouge, médical, sonar, hyperspectral, profondeur.
- ×2,3 sur le stockage réel d’une archive de fusion
- −35 % face à FFV1 sur la vidéo infrarouge
- Flux identiques à l’octet sur PC et sur ARM
Détection — φ
Repérer des objets et des structures — drones, défauts, cibles — en visible comme en infrarouge, et les suivre dans la vidéo, avec φ comme garde-fou derrière le détecteur.
- Détection de structure validée dans nos publications, visible et infrarouge
- Régions d’intérêt sans sémantique, pilotées par φ seul
- Déterministe : même entrée, même résultat
Vérification — fidélité et retouches
Dire si une image a été inventée ou retouchée : ce qu’un agrandisseur a ajouté, ce qu’on a effacé ou cloné dans une image thermique.
- Carte, zone par zone, du détail inventé par un agrandisseur
- Retouches d’images thermiques : flou, clonage, effacement
- Sans avoir besoin de l’image d’origine
Qu’est-ce que φ
Une mesure de structure — pas un modèle
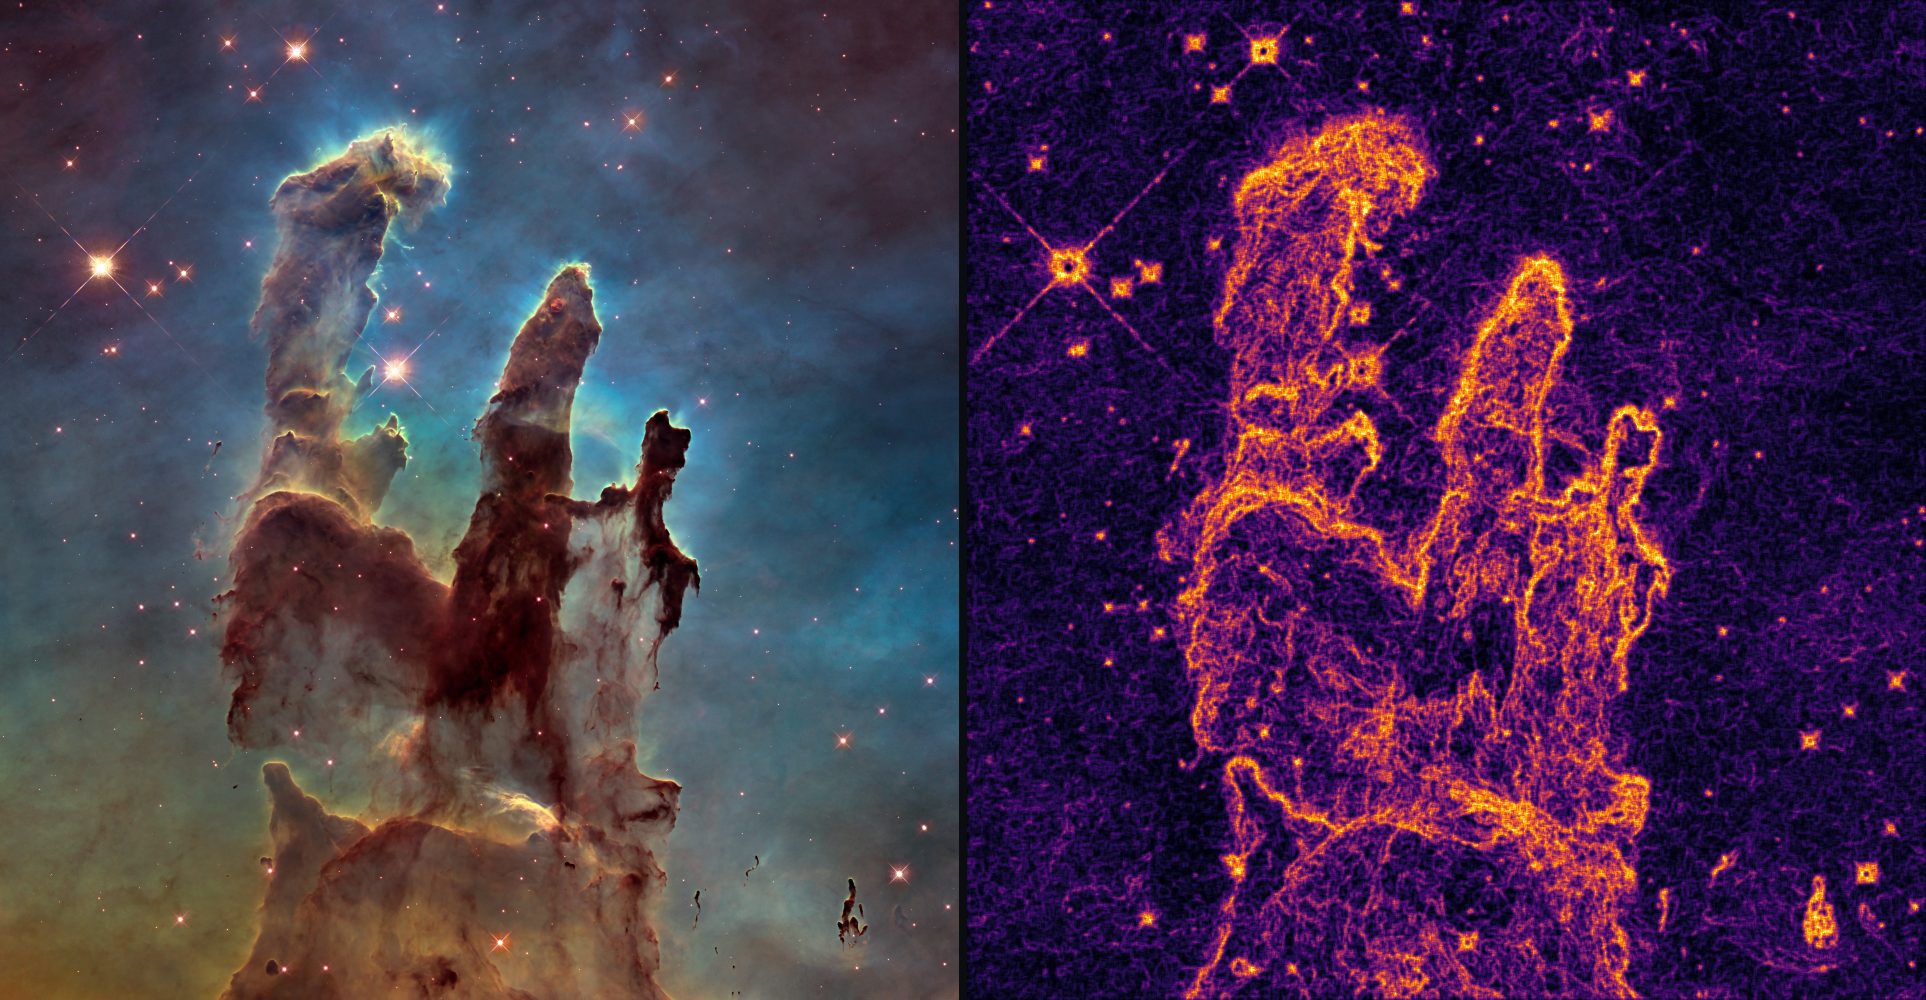
φ quantifie, en chaque point d’une image, la richesse de la structure locale — indépendamment du sens. La formule reste chez Deep Phi ; seul son comportement est embarqué dans le modèle.
Entrée
Une image telle quelle — aucune annotation, aucun prior, aucun réglage.
Carte φ
Chaud là où la structure vit — textures, contours, micro-motifs. Sombre là où c’est lisse.
Résultat guidé par la structure
Le modèle concentre son effort exactement là où φ pointe, nulle part ailleurs.
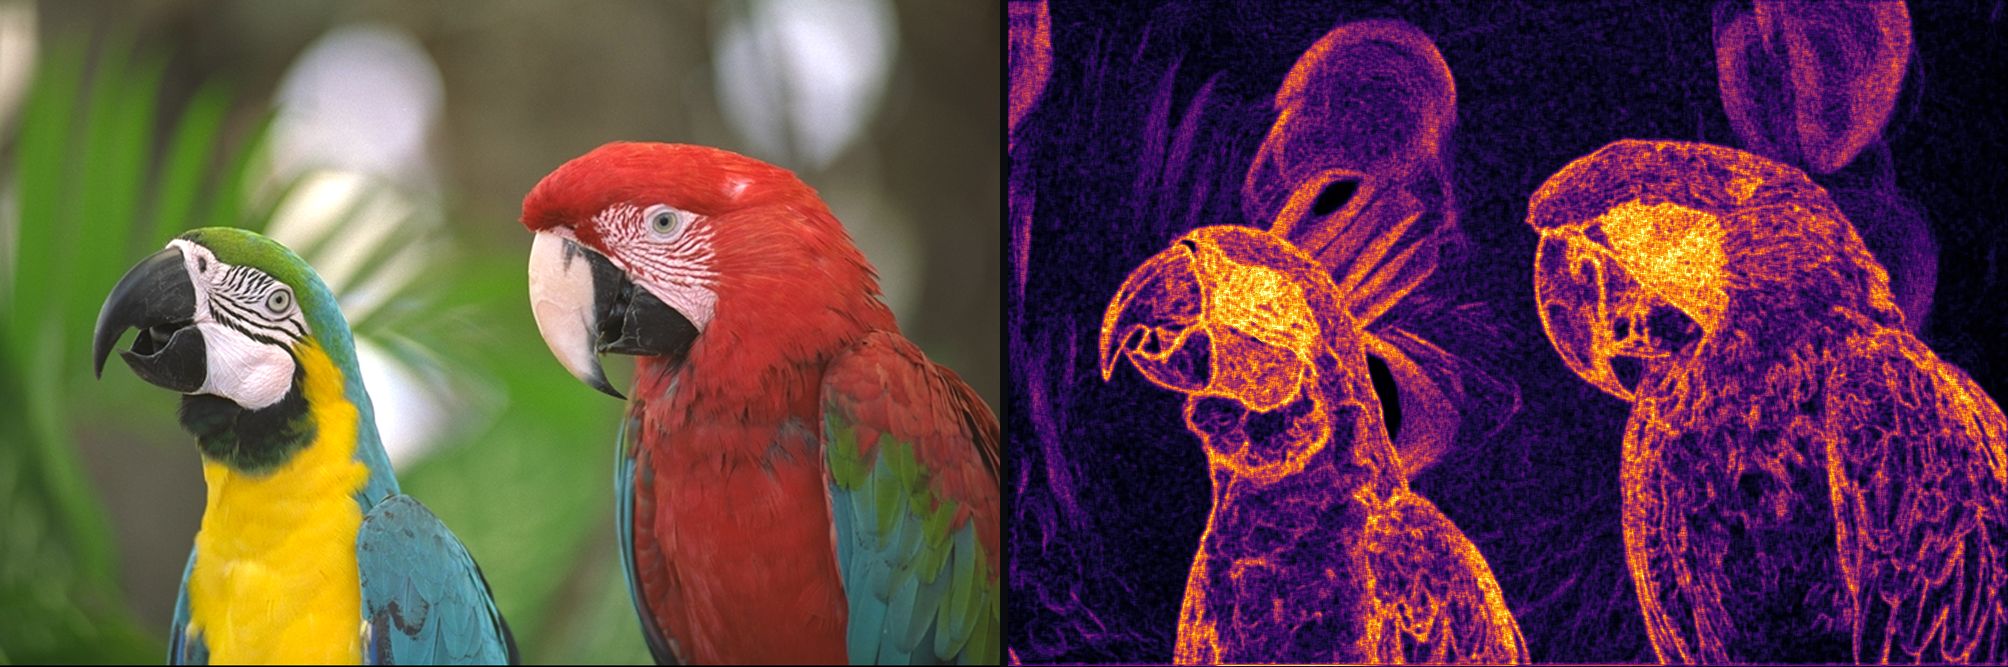
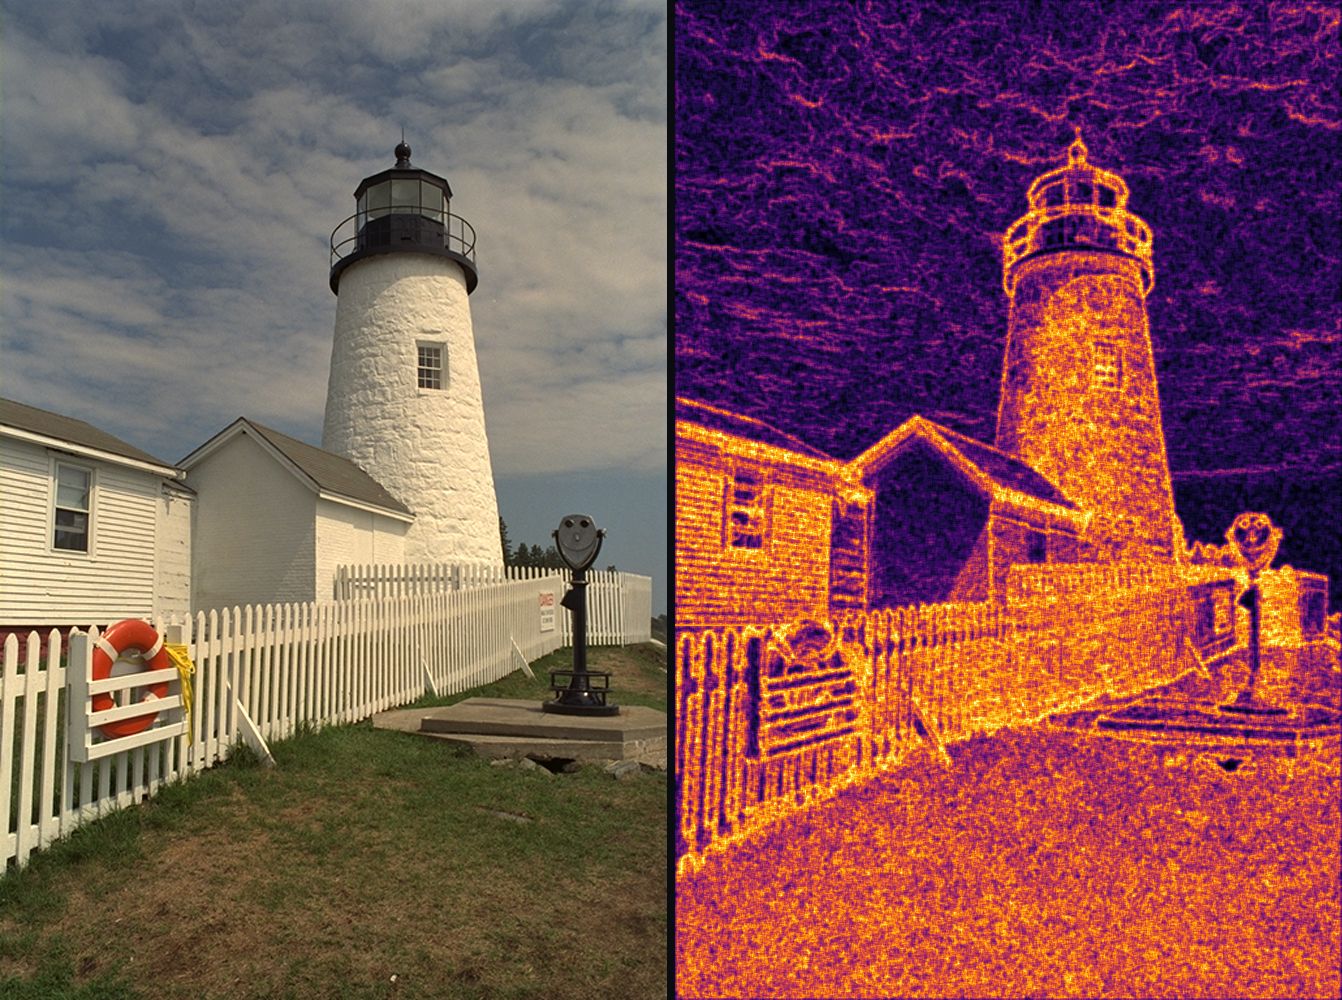
Mêmes pixels en entrée, même carte en sortie — aucun aléa, rien d’halluciné. φ est une mesure déterministe auditable, pas un modèle génératif qu’il faut croire.
Explorer la technologie →Déterministe par nature
φ, vu comme un relief de structure
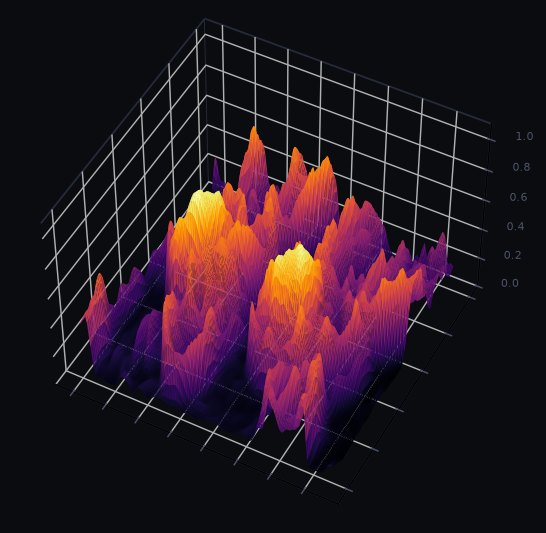
Lisez une image comme un paysage : des pics là où la structure est dense — plumes, contours, texture — des plaines là où c’est lisse. Les mêmes pixels produisent toujours la même surface. Une mesure, tracée au pixel.
 φ en 3D
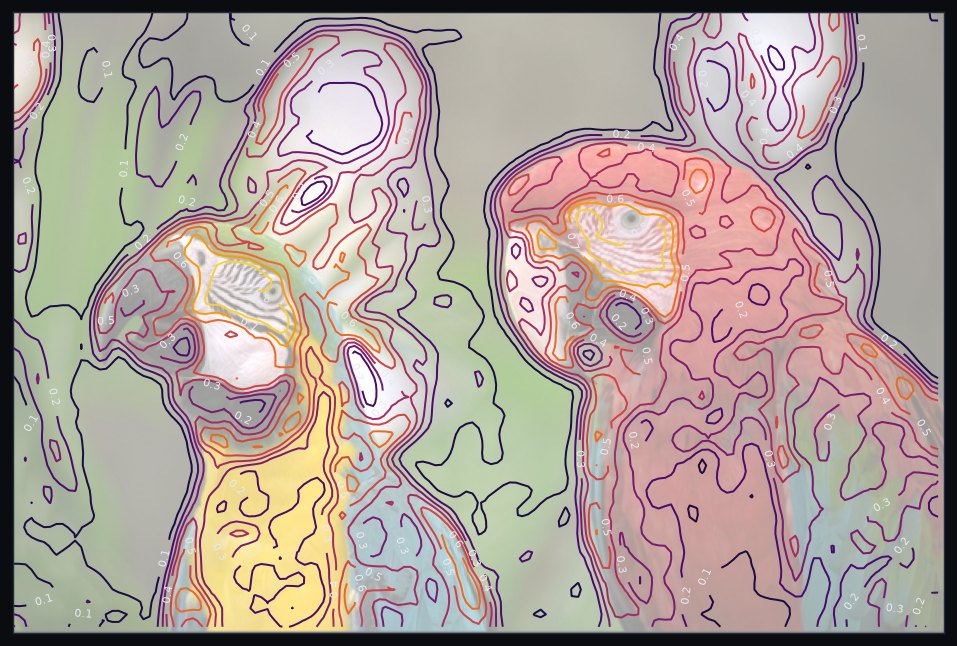 Courbes de niveau
Pourquoi φ
Le minimum qui suffit, et la preuve qu’il suffit
Déterministe
Même entrée, même sortie. Reproductible et auditable — l’inverse d’une supposition générative.
Ultra-léger
0,2–0,8 M paramètres. Tourne sur l’appareil, dans un navigateur — sans data center, sans ferme de GPU.
Transparent
La sortie de φ est une image qu’on peut regarder. On voit littéralement ce que le modèle voit.
Deux métiers
φ guide le traitement d’image (super-résolution, rehaussement, défloutage) ; la compression Phidelity a ses méthodes à elle. Mêmes règles : rien d’inventé, rien de perdu, tout vérifiable.
Applications
Un prior structurel, de multiples pipelines
Ce qui est livré aujourd’hui, ce qui est en recherche, et où va φ.
Super-résolution ×2
● En ligneAgrandit images et vidéos, structure d’abord, sans détail inventé.
Rehaussement φ
● En ligneContraste et netteté placés exactement là où φ voit de la structure.
Débruitage
● En ligneSupprime le bruit et le grain du capteur pendant que φ préserve le vrai détail — un petit modèle qui garde la structure nette.
Retrait de gradient
● En ligneAstrophotographie : φ efface le gradient de pollution lumineuse et le vignettage, tout en préservant étoiles et nébulosités.
Vidéo ×2
● En ligneAgrandissement image par image, encodé en MP4 dans votre navigateur.
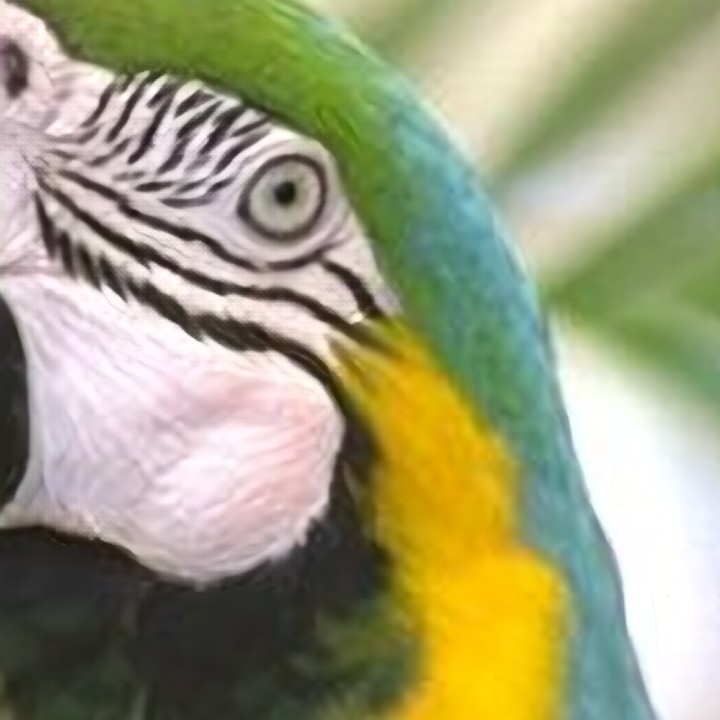
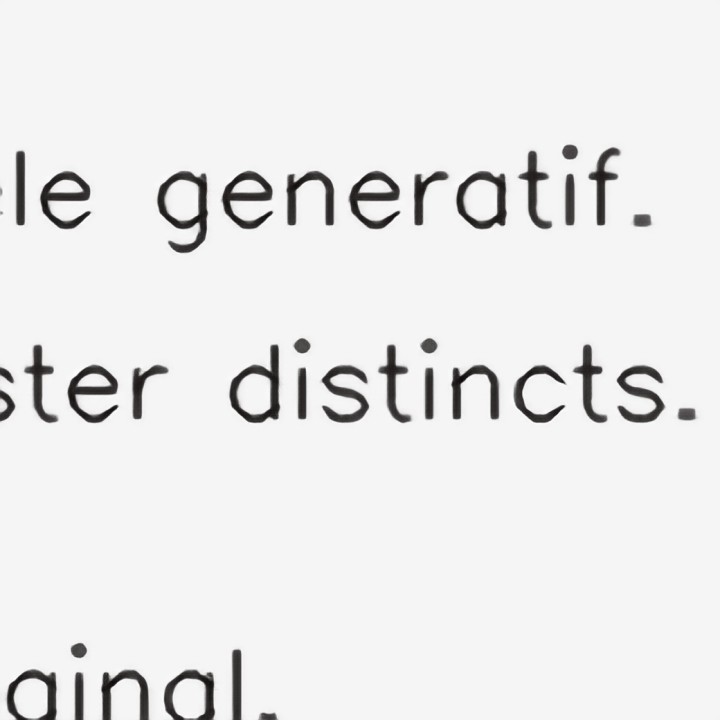
Zoom ×8
Sur demandeGlissez pour comparerDe vrais détails basse résolution, agrandis ×8 — aucun downscale, rien d'halluciné. Aperçu de capacité : exécuté hors ligne, pas dans le studio ×2.
 RéelDeepPhi ×8
 RéelDeepPhi ×8
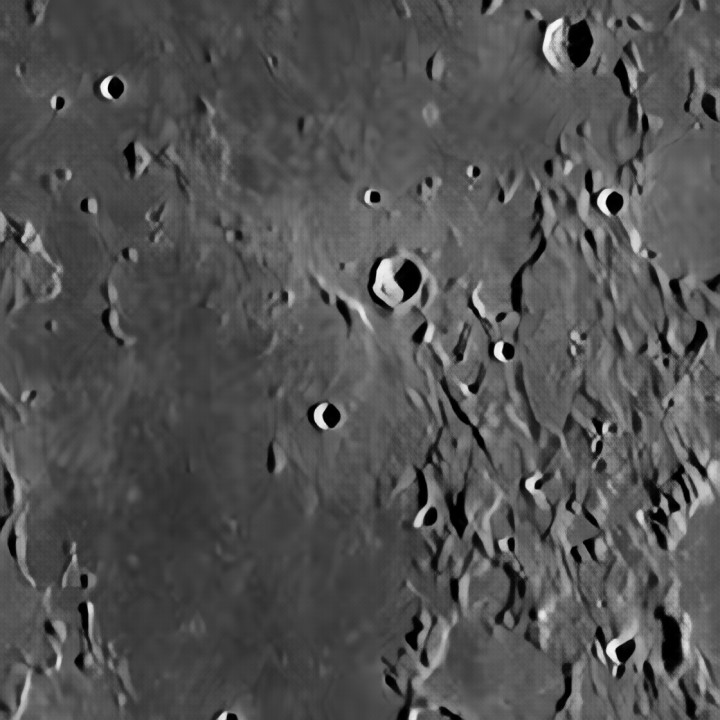
 RéelDeepPhi ×8
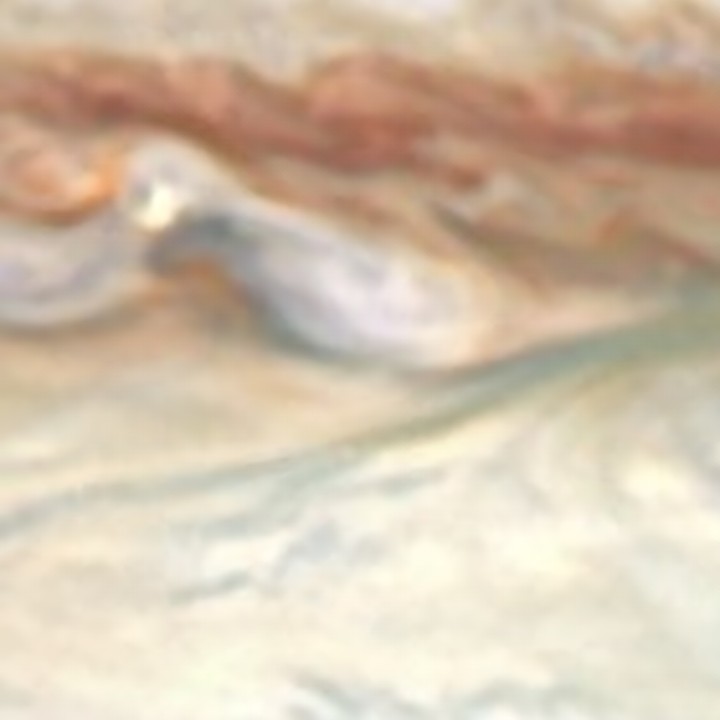
 RéelDeepPhi ×8
 RéelDeepPhi ×8
 RéelDeepPhi ×8
Modèle ×8 — 4,66 Mo, φ interne. S'exécute hors ligne sur votre machine ; disponible sur demande.
Débruitage — bruit capteur réel
Sur demandeGlissez pour comparerDe vraies paires d'appareil photo : la même scène prise à l'ISO de base et à l'ISO 6400. Aucun bruit synthétique — c'est ce que le capteur a réellement produit. Le studio du navigateur exécute le modèle à bruit synthétique ; celui-ci est entraîné sur du bruit réel. Survolez pour la loupe pixel.
 ISO 6400DeepPhi débruité
 ISO 6400DeepPhi débruité
 ISO 6400DeepPhi débruité
 ISO 6400DeepPhi débruité
 ISO 6400DeepPhi débruité
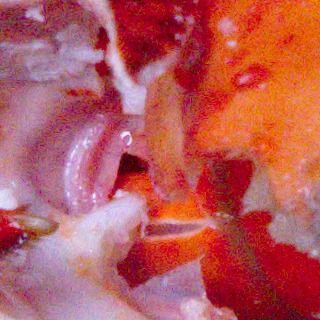 ISO 6400DeepPhi débruité
Modèle bruit réel — 0,71 Mo, φ interne : la même taille que celui du studio, mais entraîné sur de vraies paires d'appareil photo plutôt que sur du bruit synthétique. +3,4 dB sur le modèle du navigateur en photo réelle, jusqu'à +7,7 dB sur les plus bruitées. S'exécute hors ligne sur votre machine ; disponible sur demande.
Paires sources : NIND — Natural Image Noise Dataset, par Trougnouf (Benoit Brummer) — CC BY 4.0.
Archives radar météo
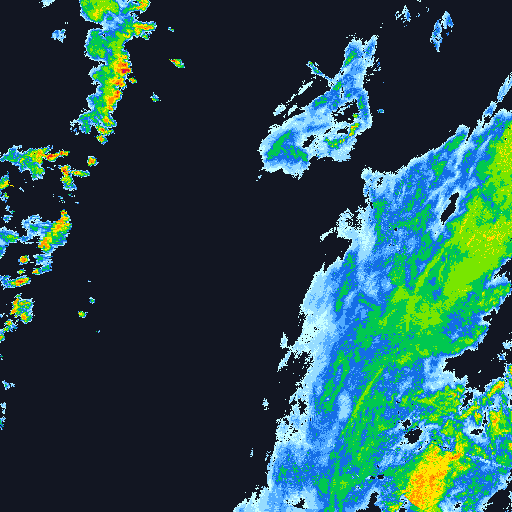
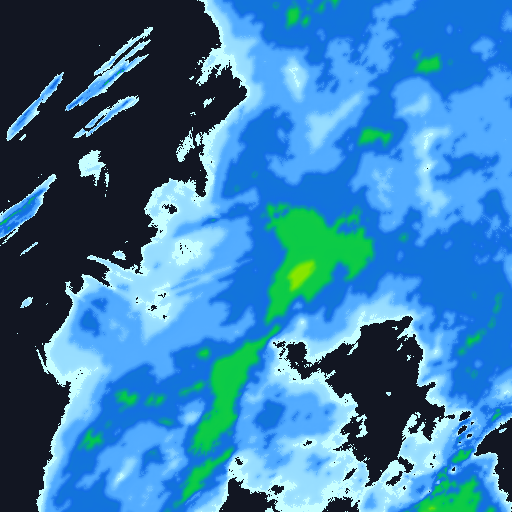
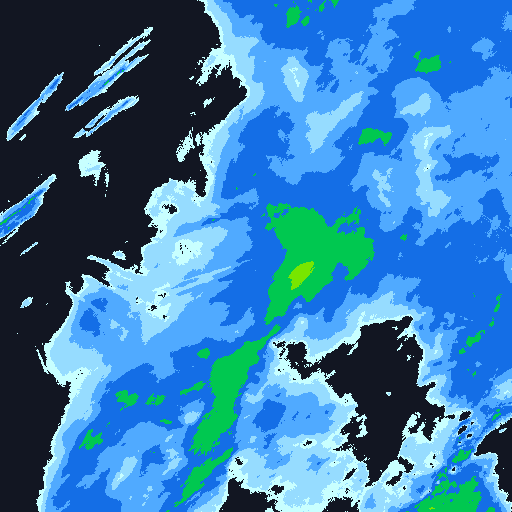
RechercheGlissez pour comparerLes cartes radar archivées en images ne gardent qu’une couleur par pixel : la pluie elle-même est perdue. Faites glisser le curseur : à gauche, l’archive telle qu’elle est conservée ; à droite, la pluie retrouvée à l’intérieur de chaque couleur — jamais en dehors.
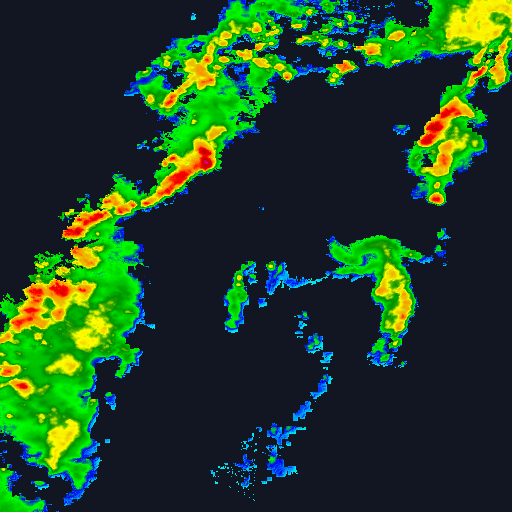
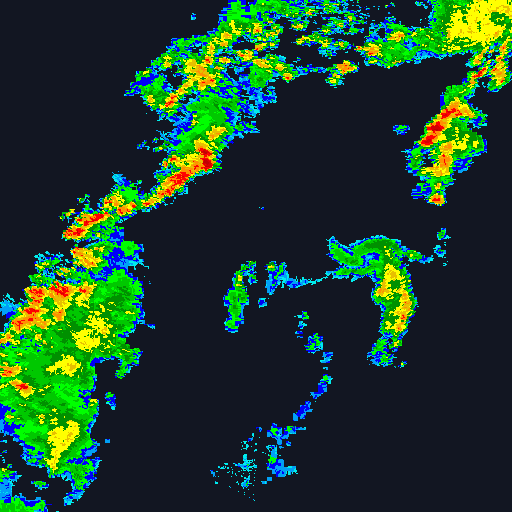 ArchiveRetrouvée
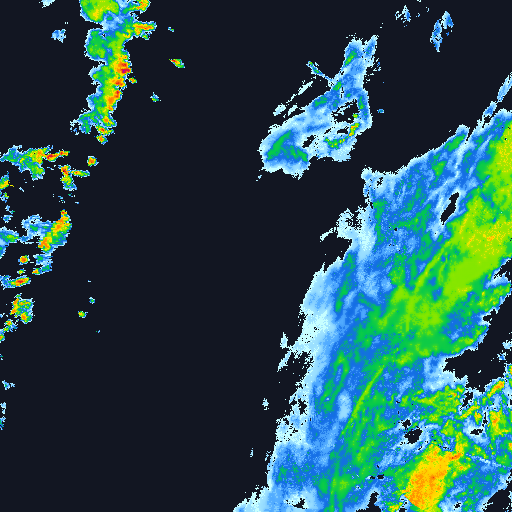
 ArchiveRetrouvée
 ArchiveRetrouvée
Sur une archive réelle et une année entière jamais vue (2016, 19 millions de pixels de pluie) : 28 % d’erreur en moins que la meilleure lecture couleur par couleur — plus de 2,5 fois le gain de la méthode de restauration classique — et le cumul annuel de pluie juste à 1,5 % près au lieu de 7,2 %. Notre modèle compact égale un réseau de l’état de l’art avec 32 fois moins de paramètres et tourne 1,8 fois plus vite sur un processeur ordinaire (une carte continentale entière en 7 s environ ; 0,7 s sur une carte graphique grand public). Une version haute précision dépasse l’état de l’art avec 8 fois moins de paramètres.
Données : composites NEXRAD de la NOAA archivés par l’Iowa Environmental Mesonet (Iowa State University) ; données ouvertes du Deutscher Wetterdienst (DWD) ; réanalyse COMEPHORE de Météo-France (Licence Ouverte).
Feuille de route
D’une mesure à une plateforme
Fondations
Cœur φ, cartes structurelles denses, inférence sur l’appareil.
phiXplorer
Le studio web — super-résolution, rehaussement, vidéo. Ce site.
Plateforme Deep Phi
Modèles spécialisés par domaine, traitement par lots, métriques qualité.
SDK & API Cloud
Le traitement guidé par φ comme brique pour vos propres produits.